Ändra språk :
dryve motorstyrning
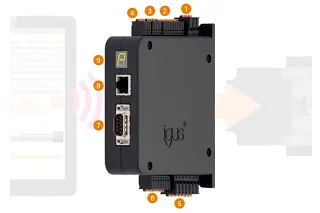
Välj, klicka, styr ...
Åkvägar, positioner, hastigheter och drifttider definieras enkelt med igus® nya webbaserade styrning för drylin® E linjärsystem.
- Ingen mjukvara eller app behöver installeras, snabb idrifttagning
- Styrning möjlig via smartmobil (webbläsare), surfplatta eller laptop
- Enkelt och intuitivt användargränssnitt, styrningen kan anpassas på några minuter
- Kompatibel med en mängd olika industristyrningar (t.ex. Siemens S7/Beckhoff).
- För DC-, EC- och stegmotorer
- Lågt pris
Alla relevanta dokument - broschyr och tekniska data, senaste firmware, användarmanual, CANopen electronic data sheet, 2- och 3D-ritningar - hittar du i shoppen vid respektive produkt under nedladdningar.
Testa dryve motorstyrning
Via det intuitiva webbaserade användargränssnittet kan du utan förkunskaper ställa in förflyttningsläget, positioner, accelerationer, hastighet och paustider för din linjäraxel.
Testa motorstyrningens användargränssnitt här med en simulerad linjäraxel. Precis som i den här simulationen överförs din inmatning direkt när du använder den verkliga styrningen. Du slipper överföra separat.
Så här enkelt är det: Under "Körprofiler" kan du konfigurera upp till åtta rader och överföra styrningen till linjäraxeln med ett klick. I fältet "Läge" bestämmer du nollpunkten med HOM eller rörelsens absoluta position på linjäraxeln med ABS. Målet väljer du genom att ange positionen på axeln eller genom att använda inlärningsfunktionen. Ange värden för acceleration, hastighet och fördröjning och om nödvändigt en paustid. Under "Följande post" bestämmer du numret för nästa körprofil.
Ytterligare information
Logik- och lastförsörjning är separata, för att säkerhetsavstängningar ska kunna genomföras.
Logikförsörjningen har 12 - 24 V och lastförsörjningen 12 - 48 V.
På de 10 fördefinierade ingångarna kan rörelser väljas ut, startas och stoppas. Med två ändlägesbrytare och en frigivningsingång kan motorstyrningen även överta säkerhetsfunktioner.
På de 5 fördefinierade utgångarna kan information hämtas från motorstyrningen. Motorstyrningen meddelar om den är beredd eller håller på att utföra en rörelse, har referenskörts och om det finns varningar eller fel.
Två analoga ingångar kan användas för att läsa in absoluta positionsangivelser, t.ex. från en linjäraxel, eller för att ange hastigheter eller positioner. Via en "elektronisk ratt" kan man på så sätt förflytta en linjäraxel, utan att ändra parametersättningen.
Till motoranslutningen kan DC-, 3-fas EC- och 2-fas stegmotorer anslutas. En anslutning för en motorbroms är också integrerad i detta kontaktdon.
För att kunna reglera motorn optimalt och bestämma en exakt position behövs en pulsgivare. Motorstyrningen är med sin spänningsförsörjning på 5 V lämpad för många olika pulsgivartyper.
Styrningen i detalj
Videor
Tekniska data
Nominell spänning logikförsörjning
12 - 24 VDC
Märkspänning Lastförsörjning
12 - 48 VDC
Motortyper
2-fas bipolär stegmotor (ST), likströmsmotor (DC), elektroniskt kommuterad motor (EC)
Kontinuerlig motorström
7 A
Motorns toppström
ST: 10 A, DC: 14 A, EC: 21 A max. 2 sek. beroende av rörelsefrekvensen
Uteffekt under last
max. 340 W kontinuerligt
Utström digitala utgångar
max. 200 mA per utgång
Hållbroms
24 VDC / 1 A
Rotationsgivare
Hallsensor (2- eller 3-polig), pulsgivare (line driver RS422 eller single ended)
Analog återkoppling via analoga ingångar
Digitala ingångar
10 digitala ingångar, fastställd funktion, antingen NPN eller PNP, inbyggda pull-down (PNP) och pull-up (NPN) motstånd, kortslutningssäkra, galvaniskt isolerade, 5 – 24 VDC (externt)
Digitala utgångar
5 digitala utgångar, fastställd funktion, PNP, inbyggda pull-down-motstånd, kortslutningssäkra, galvaniskt isolerade, 5 - 24 VDC (extern)
Analoga ingångar
2 analoga ingångar, ±10 VDC-signal (12 bitar), 0-10 VDC-signal (11 bitar), 10 VDC spänningsförsörjning
Gränssnitt
CANopen (DS 402), Modbus TCP som gateway (CiA 309), ethernet, bitkodning, takt/riktning
Driftlägen
Open-loop med/utan positionsövervakning, closed-loop
Körlägen
Binär: 32 förflyttningspositioner jogg/teach: 8 förflyttningspositioner i kombination med extern joggning
Takt/riktning: Ext. börvärde
CE-märke enligt EMC-direktiv
EN 61000-6-2:2005, EN 61000-6-3:2007
Omgivningstemperatur
-20 °C till +4 5°C
Relativ luftfuktighet
≤ 90 %, ej kondenserande
Effektdelens maximala temperatur
100 °C
Lagertemperatur
-40 °C till +60 °C
Skyddsform
IP 30
Skyddsfunktioner
Temperaturövervakning av effektdel, strömövervakning, underspännings-/överspänningsskydd, släpfelsdetektering, pulsgivarkontroll
Fastsättning
Skruvmontering, montering på DIN-skena
D x B x H i mm (inkl. kontaktdon och fästelement)
124 x 31 x 139
Rådgivning
Jag svarar gärna på dina frågor personligen
Leverans och rådgivning
Personligen::
Måndag – fredag: 8:00 – 18:00