Ändra språk :
Vilka olika typer av linjära drivenheter finns det?
Vid första anblicken skulle man kunna tro att det är enkelt att förklara hur en linjärenhet fungerar. Men så är det inte riktigt. Det stämmer visserligen att alla linjära drivenheter är anordningar som omvandlar energi till en linjär rörelse, men det finns flera olika typer av linjära drivenheter som alstrar denna rörelse på olika sätt. I den här bloggen tar vi en titt på de fyra huvudtyperna av linjära drivenheter och deras underkategorier, hur de fungerar och vilka skillnader det finns mellan dem.
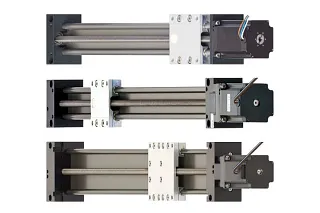
Elektromekaniska linjärenheter
Elektromekaniska linjärenheter drivs av en elmotor och omvandlar dess vridrörelse till en linjär rörelse. Det finns olika typer av elektromekaniska drivenheter, bland annat kuggrems-, spindel- och kuggstångsdrift.
Dessa drivenheter används ofta i tillämpningar där precision och kontrollerade rörelser är av största vikt, t.ex. inom robotteknik, medicinsk utrustning och industriell automatisering. Genom att använda en elmotor för att styra ett linjärt system erbjuder elektriska drivenheter en jämn och justerbar positionering med minimalt underhållsbehov.
Några viktiga fördelar med elektromekaniska linjärenheter är deras precision, den enkla integrationen i digitala styrsystem och deras tysta drift. Dessutom har de ett rent funktionssätt, eftersom de inte kräver några hydraulvätskor eller tryckluft, vilket minskar risken för läckage och föroreningar.
Elektromekaniska drivenheter har dock en begränsad kraftkapacitet jämfört med hydrauliska alternativ, vilket gör dem mindre lämpliga för tunga applikationer. Dessutom kan de medföra högre initiala investeringar och är känsliga för höga temperaturer, vilket kan påverka deras livslängd och prestanda under extrema förhållanden.
Kuggremsdrivna linjärenheter
Kuggremsdrivna linjärenheter är, som namnet antyder, drivenheter som använder en spänd kuggrem för att styra den linjära rörelsen. De kan antingen manövreras manuellt eller anslutas till en stegmotor eller likströmsmotor för automatiserad drift.
Dessa drivenheter är idealiska för tillämpningar med hög hastighet och låg belastning. Kuggremsdrifter måste spännas korrekt, oavsett om de drivs manuellt eller automatiskt. Lyckligtvis visar videon som länkas nedan hur detta kan göras snabbt och enkelt.
Portalrobotar – till exempel igus drylin gantries – använder ofta kuggremsdrifter istället för spindeldrifter, eftersom de kräver höga hastigheter och i regel inte behöver bära så stora laster. Vilken typ av drivenhet som passar bäst beror dock på den specifika tillämpningen. I vissa fall kan en kombination av båda drivsätten vara den bästa lösningen.
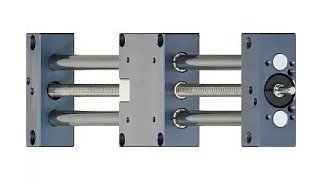
Linjära drivenheter med gängad glidspindel
Liksom remdrivna linjäraxlar används även linjäraxlar med gängad glidspindel för att åstadkomma exakta linjära rörelser, men de använder en gängad spindel som drivelement istället för en kuggrem. Precis som när det gäller remdrivna linjäraxlar kan även linjäraxlar med gängad spindel, beroende på kraven i den aktuella applikationen, drivas antingen manuellt eller med motor. De lämpar sig bäst för applikationer som kräver hög noggrannhet vid korta åkvägar.
Spindeldrivna linjäraxlar kan styras med hjälp av runda axelstyrningar eller profilskenstyrningar, som båda har olika fördelar. Profilskenstyrningar är styvare och mer torsionståliga än runda axlar, men runda axlar finns ofta i ett större urval av material. Vid runda axelstyrningar är det dessutom lättare att avlägsna smuts på styrningen än vid profilskenstyrningar, vilket gör att de passar bättre för applikationer där det uppstår mycket smuts.
Linjärenheter med kulspindel
Linjärenheter med kulspindel (kulskruv) liknar i hög grad linjärenheter med glidspindel. De cirkulerande kulorna mellan spindeln och muttern ger lägre friktion, högre verkningsgrad och hög bärförmåga. Detta medför dock nackdelar såsom ökad ljudnivå, risken för backdrift (backdriving) och ett större smörjbehov.
Den höga noggrannheten och den robusta konstruktionen hos linjära drivenheter med kulskruv gör dem idealiska för tillämpningar som t.ex. robotteknik, medicinsk utrustning och CNC-maskiner. Deras relativt höga pris gör dock ofta att de inte är det bästa valet för enkla eller mindre avancerade applikationer.
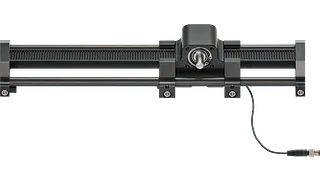
Linjärenheter med kuggstång
Kuggstångsdrifter består av en kuggstång och ett kugghjul. När kugghjulet roterar och griper in i kuggstången förflyttar det kuggstången framåt eller bakåt och möjliggör därmed kontrollerade linjära rörelser.
Kuggstångsdrifter kännetecknas av hög robusthet och stor bärförmåga och är lämpliga för användning under olika miljöförhållanden, inklusive applikationer med hög belastning. Kuggstångsdrifter kombineras ofta med elektriska servomotorer och lämpar sig särskilt väl för långa åkvägar samt för tillämpningar med stora krafter och höga hastigheter.
Hydrauliska linjärenheter
Hydrauliska drivenheter har en helt annan konstruktion än de mekaniska drivenheter som vi diskuterade tidigare. De består av en kolv inuti en cylinder, där en ansluten pump tillför hydraulvätska som driver kolven och därmed skapar rörelsen.
Eftersom hydraulvätskor har en mycket låg kompressibilitet kan stora krafter överföras med hög precision och laster hållas när hydraulkretsen är sluten. Hydrauliska drivenheter kan dock drabbas av läckage, vilket både leder till tryckförlust och renhetsproblem, vilket gör att de kräver mer underhåll än pneumatiska och mekaniska drivenheter .
Hydrauliska drivenheter är idealiska för tillämpningar med stora krafter, till exempel inom branscher med tung last såsom byggbranschen och jordbruket, eftersom de kan generera flera gånger större kraft än en pneumatiskt drivenhet av samma storlek och uppnå ett tryck på upp till 420 bar.
Pneumatiska linjärenheter
Pneumatiska drivenheter fungerar på ungefär samma sätt som hydrauliska drivenheter, med den väsentliga skillnaden att de använder tryckluft istället för hydraulvätska. De har en betydligt enklare konstruktion än hydrauliska drivenheter och kräver en tryckluftsförsörjning, som vanligtvis tillhandahålls av en kompressor.
Tack vare sin enkla konstruktion är pneumatiska drivenheter ett kostnadseffektivt alternativ med låg vikt. Dessutom kan de användas vid extrema temperaturer, eftersom tryckluft är relativt säkert jämfört med hydraulvätska och elektricitet.
Pneumatiska drivenheter används ofta i olika fordonsapplikationer och är populära tack vare sin låga vikt, höga dynamik och enkla styrning. Även inom andra områden, såsom förpackning och materialtransport, är pneumatiska drivenheter mycket vanliga.

Piezoelektriska linjärenheter
Piezoelektriska drivenheter (piezo-drivenhet) använder elektrisk ström för att generera rörelser, på liknande sätt som elektromekaniska drivenheter. Till skillnad från dessa använder piezoelektriska drivenheter dock piezoelektriska material – antingen speciell keramik eller speciella kristaller – som utvidgas under påverkan av ett elektriskt fält och därmed skapar rörelsen.
Denna unika konstruktion gör piezoelektriska drivenheter till den perfekta lösningen för högprecisionsapplikationer som kräver noggrannhet i mikrometerområdet. De används ofta inom halvledarindustrin, i laboratorietillämpningar och inom medicinteknik.
Piezoelektriska drivenheter kan dessutom delas in i tre underkategorier:
- Stick-slip-piezo-drivenheter: Använder en sågtandsspänning för att skapa en långsam, "stick"-fas med hög friktion följd av en snabb, "slip"-fas med låg friktion. Denna kombination utnyttjar trögheten för att åstadkomma rörelser i små steg.
- Stepping-piezo-drivenheter: Här används flera samordnade piezoelement som "ben", vilka i tur och ordning klämmer fast, utvidgas/böjer sig och släpper en löpare, vilket resulterar i en rörelse med lång slaglängd i diskreta steg.
- Ultraljuds-piezo-drivenheter: Fungerar med högfrekventa (ultraljudsliknande) resonansvibrationer som vid en friktionskontaktpunkt omvandlas till en elliptisk rörelse för att driva en löpare snabbt och jämnt.
Var och en av dessa kategorier har sina egna specifika styrkor och svagheter, men delar de allmänna fördelarna som piezoelektriska drivenheter har jämfört med andra typer av drivenheter och kan användas i liknande tillämpningar.


