Ändra språk :
Servomotorer vs stegmotorer
Servomotor vs stegmotor: Hur väljer jag rätt?
I tekniska tillämpningar som kräver en exakt styrning av rörelsen är både servomotorer och stegmotorer populära lösningar. Båda har sina unika fördelar som passar för olika uppgifter. Att välja rätt motortyp för ditt projekt är avgörande för att säkerställa optimal prestanda och effektivitet. I den här artikeln går vi igenom de tekniska skillnaderna, styrmekanismerna och de praktiska tillämpningarna för de båda motorerna, för att hjälpa dig att avgöra vilken som passar bäst för dina behov.
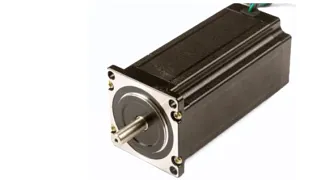
Vad är en servomotor?
En servomotor är ett system med sluten reglerkrets som har en integrerad återkopplingsstyrning för att uppnå exakt positionering, varvtal och vridmoment. En servomotor använder vanligtvis en högupplöst encoder, till exempel en optisk eller magnetisk pulsgivare, för att mäta motoraxelns faktiska position och skicka tillbaka dessa data till en styrkrets. Detta möjliggör anpassningar i realtid, vilket innebär att noggrannheten bibehålls även vid varierande belastning eller yttre störningar.
Servomotorer kan uppnå höga varvtal och samtidigt leverera ett betydande vridmoment. Tack vare det slutna styrsystemet kan servomotorerna upprätthålla ett högt vridmoment även vid låga varvtal. Detta är särskilt fördelaktigt för tillämpningar som kräver en konstant uteffekt, till exempel industrirobotar och CNC-maskiner. Servomotorer möjliggör exakt styrning och anpassningsförmåga vid rörelser i flera axlar.
Tekniska specifikationer:
- Styrmetod: Pulsbreddsmodulerade signaler (PWM), ofta i kombination med PID-regulatorer, styr motorns position och hastighet
- Återkopplingssystem: Använder pulsgivare eller resolver för positionsåterkoppling
- Vridmoment: Utmärkt vridmoment över hela varvtalsområdet, högt vridmoment vid låga varvtal
- Användningsområden: Robotteknik, CNC-maskiner, automatiseringssystem med varierande last
Fördelar:
- Hög noggrannhet: Servomotorer ger enastående precision och repeternoggrannhet och är perfekta för uppgifter som kräver exakt positionering.
- Varvtals- och vridmomentsreglering: Tack vare det slutna systemet kan servomotorer upprätthålla stabila varvtal och leverera olika vridmomentnivåer, även vid växlande lastförhållanden.
- Mindre värmeutveckling: Servomotorer är mer effektiva än stegmotorer, vilket leder till mindre värmeavgivning i drift.
Begränsningar:
- Höga kostnader: Servomotorer är i allmänhet dyrare än stegmotorer, främst på grund av de extra återkopplingsenheterna och de mer komplexa styrningarna.
- Komplex styrning: Konfigurationen och inställningen av servomotorns styrparametrar kan vara svår och kräver specialkunskaper.
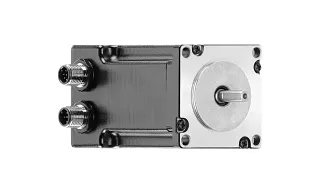
Vad är en stegmotor?
Stegmotorer är system med öppen reglerkrets som använder magnetfält, vilka genereras av flera spolar för att rotera rotorn i diskreta steg, som vanligtvis mäts i grader per steg. De styrs genom att impulser sänds genom dessa spolar i en viss ordning. Varje impuls förflyttar rotorn med en fast vinkel, vilket ger en förutsägbar rörelse utan återkoppling.
Stegmotorer är särskilt lämpliga för tillämpningar där precision och repeternoggrannhet är avgörande, men som inte behöver höga vridmoment och komplexa återkopplingssystem. Stegmekanismen begränsar vridmomentet vid högre hastigheter. Dessutom kan stegmotorer drabbas av problem vid belastningar som resonans och stegförluster. Trots dessa begränsningar är de utmärkt lämpade för tillämpningar som kräver exakta inkrementella rörelser, till exempel vid 3D-utskrift eller X-Y-plotterstyrning.
Tekniska specifikationer:
- Styrmetod: Impulssignaler styr motorns stegsekvens; mikrosteg kan användas för en jämnare rörelse
- Återkopplingssystem: Vanligtvis utan återkoppling (öppen reglerkrets); utföranden med sluten reglerkrets är mer sällsynta
- Vridmoment: Högt hållmoment vid låga varvtal, men vridmomentet avtar när hastigheten ökar
- Användningsområden: 3D-skrivare, laserskärare och andra tillämpningar med låg belastning och hög precision
Fördelar:
- Kostnadseffektivitet: Stegmotorer är kostnadseffektivare än servomotorer och därför populära i projekt med begränsad budget.
- Enkel styrning: Den öppna reglerkretsen förenklar stegmotorernas styrning, som kan implementeras enkelt utan komplexa styralgoritmer.
- Hållmoment: Stegmotorer kan hålla en position utan att det krävs kontinuerlig strömförsörjning, vilket är en fördel vid statiska hållapplikationer.
Begränsningar:
- Begränsad prestanda vid höga hastigheter: Stegmotorer kan bli ineffektiva vid högre hastigheter på grund av resonans, vilket minskar deras prestanda i tillämpningar med höga hastigheter.
- Minskad noggrannhet: På grund av stegförluster kan positioneringsfel uppstå hos stegmotorer under dynamiska belastningsförhållanden.
Skillnaden i antalet poler hos servomotorer och stegmotorer
Antalet poler är ett avgörande kännetecken som skiljer servomotorer från stegmotorer och direkt påverkar deras styr- och prestandaegenskaper.
- Stegmotorer: Dessa har vanligtvis ett stort antal poler, ofta mellan 50 och 100 eller fler. Det höga antalet poler möjliggör finare inkrementella steg.
- Servomotorer: I jämförelse med detta har servomotorer vanligtvis färre poler, ofta mellan 4 och 12. På grund av det lägre antalet poler är de mer beroende av elektroniska styrmekanismer och återkopplingssystem för att uppnå en smidig rörelse.
Hur antalet poler påverkar olika applikationer
Stegmotorernas höga antal poler är idealiskt för uppgifter som kräver låga hastigheter och hög precision, medan servomotorernas låga antal poler möjliggör effektiv prestanda vid högre hastigheter.
Jämförelse av verkningsgrad och tillförlitlighet
Tack vare sitt system med sluten reglerkrets erbjuder servomotorer en hög effektivitet över ett brett hastighetsområde. De är idealiska för tillämpningar där tillförlitlighet och anpassningsförmåga är avgörande. Stegmotorer är däremot kostnadseffektiva och mekaniskt enklare, men kan bli ineffektiva vid höga hastigheter på grund av att vridmomentets verkan avtar.
Reglernoggrannhet: Återkoppling från pulsgivaren vs öppen reglerkrets
Medan servomotorer använder högupplösta pulsgivare som levererar positions- och hastighetsdata i realtid, saknar stegmotorer en integrerad återkoppling. Detta gör stegmotorer känsliga för positionsfel vid varierande belastning eller vid drift i hög hastighet
Stegmotor vs servomotor: Hur du väljer du rätt motor
Viktiga punkter:
- Precisionskrav: Kräver din applikation hög precision och noggrannhet? Då är en servomotor det bästa valet.
- Begränsad budget: Om kostnaden spelar en större roll och det räcker med måttlig precision kan en stegmotor vara rätt val.
- Komplex styrning: Om ditt team saknar erfarenhet av komplexa styralgoritmer är stegmotorn enklare att implementera.
Facit:
Valet mellan en servomotor och en stegmotor beror i hög grad på de specifika kraven för just din applikation. Servomotorer erbjuder enastående precision, hastighet och vridmomentsreglering. De är dock dyrare och kräver avancerade fackkunskaper. Stegmotorer är ett kostnadseffektivt och lättimplementerat alternativ, men med vissa begränsningar vad gäller hastighet och noggrannhet. Genom en noggrann analys av dina projektbehov kan du fatta rätt beslut och uppnå optimala resultat.
Vanliga frågor och svar:
Stegmotorer arbetar vanligtvis i ett system med öppen reglerkrets: Styrningen skickar ett kommando om förflyttning av ett visst antal steg. I allmänhet finns det ingen återkoppling som bekräftar den faktiska positionen. Servomotorer använder däremot ett system med sluten reglerkrets och en återkopplingsanordning. Styrningen övervakar kontinuerligt motorns faktiska position och varvtal och anpassar strömmen för att korrigera eventuella avvikelser, vilket garanterar hög noggrannhet.
Stegmotorer genererar ett högt vridmoment vid låga hastigheter, men deras vridmoment avtar avsevärt när varvtalet ökar (vanligtvis över 1 000 r/min.). Servomotorer upprätthåller däremot ett högt och jämnt vridmoment över ett stort hastighetsområde och uppnår ofta avsevärt högre maxhastigheter (över 2 000 r/min.). Servomotorer kan dessutom leverera ett tillfälligt toppmoment för snabba accelerationer.
Servomotorer ger i allmänhet högre precision och medför ingen risk för positionsförlust, eftersom deras reglerkrets kontinuerligt övervakar och korrigerar positionen med hjälp av återkopplingen från pulsgivaren. I en standardkonfiguration med öppen reglerkrets kan stegmotorer ”tappa steg” vid överbelastning eller hög acceleration, vilket leder till positionsfel utan att systemet upptäcker det.
Stegmotorsystem är i regel mer kostnadseffektiva tack vare sin enklare konstruktion och reglering i en öppen reglerkrets, vilket innebär att de inte kräver någon dyr pulsgivare eller komplex drivenhet. Servomotorsystem är i allmänhet dyrare, eftersom de kräver en pulsgivare och en mer komplicerad drivenhet och ofta använder dyrare komponenter, såsom magneter av sällsynta jordartsmetaller.
En stegmotor är idealisk för applikationer som kräver följande:
- Låg till måttlig hastighet (under 1 000 r/min.).
- Högt hållmoment vid stillastående.
- Exakt, repeterbar positionering vid förutsägbar och konstant belastning.
- Enkelhet, låga kostnader och minimalt avstämningsarbete.
En servomotor är bättre lämpad för applikationer med följande krav:
- Högt varvtal och hög acceleration/bromseffekt.
- Drift under varierande eller oförutsägbar last.
- Maximal effektivitet och högt vridmoment över ett brett varvtalsområde.
- Högsta positionsnoggrannhet och dynamisk respons.
Servomotorer är i regel mer energieffektiva, eftersom deras slutna reglerkrets endast drar den ström som behövs för att flytta lasten eller hålla den inställda positionen. Stegmotorer förbrukar däremot ström kontinuerligt, även när de står stilla, vilket leder till högre energiförbrukning och ökad värmeutveckling.


